#include <basic/robots/RobotBase.h>
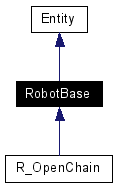
Inherits Entity.
Inherited by R_OpenChain.
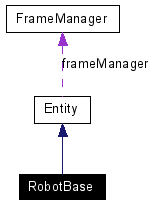
Inheritance diagram for RobotBase:
Public Member Functions | |
| RobotBase (FrameManager *frameManager) | |
| RobotBase (const RobotBase &right) | |
| virtual | ~RobotBase () |
| virtual unsigned int | DOF () const =0 |
| virtual Entity * | Clone () const =0 |
| virtual std::list< LinkBase * > | GetAllLinks () const =0 |
| virtual LinkBase * | GetLink (const unsigned int i)=0 |
| virtual std::list< int > | GetAllToolFrames () const =0 |
| virtual bool | Deserialize (IfstreamWithComments &is) |
Static Public Member Functions | |
| static RobotBase * | DeserializeAbstract (IfstreamWithComments &is, FrameManager *frameManager) |
Definition at line 11 of file RobotBase.h.
|
|
Definition at line 8 of file RobotBase.cpp. |
|
|
Definition at line 14 of file RobotBase.cpp. |
|
|
Definition at line 21 of file RobotBase.cpp. |
|
|
Implements Entity. Implemented in R_OpenChain. |
|
|
Reimplemented in R_OpenChain. Definition at line 30 of file RobotBase.cpp. References Entity::DeserializeEntity(). Referenced by R_OpenChain::Deserialize(), and DeserializeAbstract(). Here is the call graph for this function: 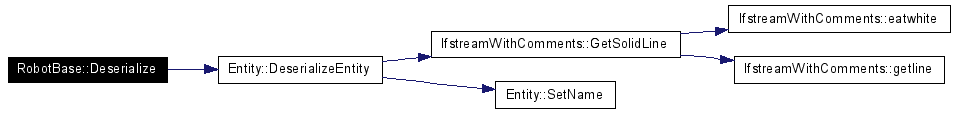 |
|
||||||||||||
|
Definition at line 35 of file RobotBase.cpp. References Deserialize(), IfstreamWithComments::eatwhite(), Entity::frameManager, and IfstreamWithComments::GetSolidLine(). Here is the call graph for this function: 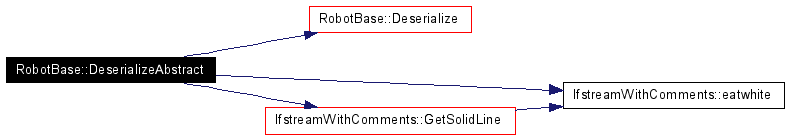 |
|
|
Implemented in R_OpenChain. Referenced by CJacobian::CJacobian(), and CJacobian::SetInterestPoint(). |
|
|
Implemented in R_OpenChain. Referenced by Universe::AddEntity(), and CJacobian::UpdateJoints(). |
|
|
Implemented in R_OpenChain. |
|
|
Implemented in R_OpenChain. Referenced by ServerBase::RefreshCollisionDetector(). |
 1.4.6-NO